

Кинематика промышленных роботов — это раздел робототехники, изучающий движение манипулятора без учёта сил, который позволяет определить положение и ориентацию рабочего органа по известным углам или перемещениям звеньев (прямая задача) и, наоборот, вычислить необходимые углы сочленений для достижения заданной позиции инструмента (обратная задача).
Кинематика манипулятора отвечает на два ключевых вопроса: где находится инструмент при известных углах всех звеньев (прямая кинематика) и какие углы должны принять суставы, чтобы инструмент оказался в требуемой точке с нужной ориентацией (обратная кинематика). Обратная задача сложнее прямой, поскольку для одной и той же позиции инструмента может существовать несколько допустимых наборов углов, а в особых (сингулярных) конфигурациях робот может потерять управляемость по одной или нескольким осям.
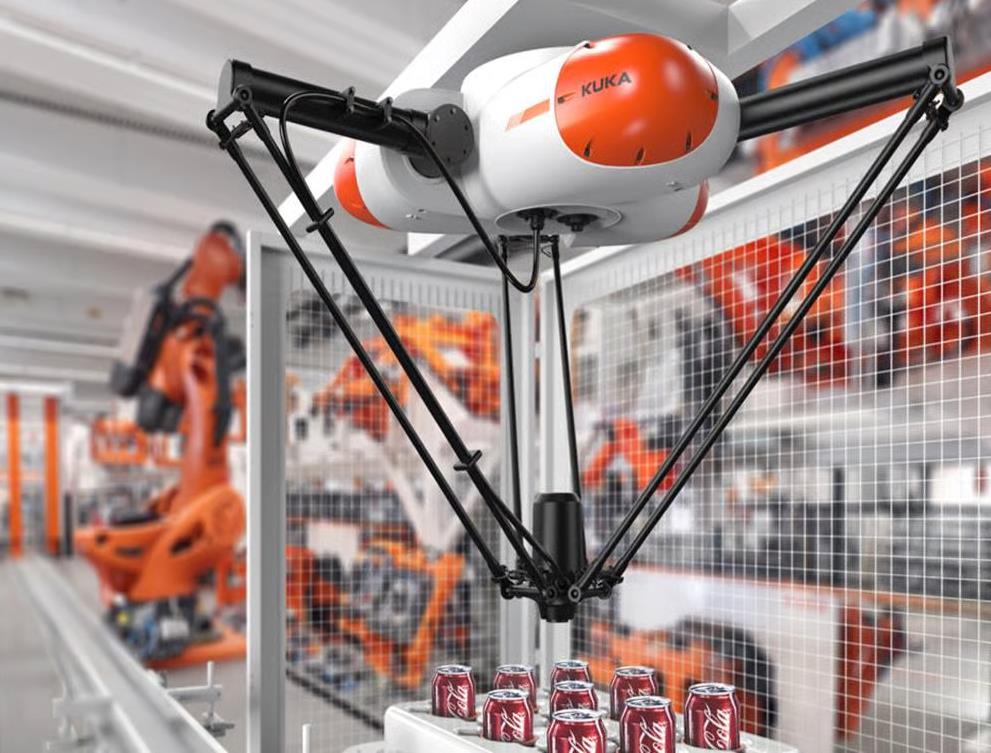
Промышленный робот - это не просто механическая рука. По международному определению, это автоматическая манипуляционная машина, применяемая в производственных процессах и предназначенная для выполнения двигательных и управляющих действий. Но за этой сухой формулировкой скрывается целая наука о движении: способность машины выполнять ту или иную задачу определяется прежде всего архитектурой её кинематической цепи - тем, как именно звенья соединены между собой и в каком пространстве они способны двигаться.
Что такое кинематика применительно к роботу
Кинематика изучает движение механических систем без учёта действующих на них сил. В контексте промышленного робота она существует в двух формах. Прямая кинематика отвечает на вопрос, где находится инструмент при известных углах поворота всех звеньев. Обратная решает задачу иначе: по заданному положению инструмента вычисляет необходимые углы каждого сустава.
Именно обратная кинематика представляет главную вычислительную трудность - для одного положения инструмента может существовать несколько допустимых наборов углов, а в особых конфигурациях, называемых сингулярными, робот теряет управляемость по одной или нескольким осям.
Для стандартизированного описания кинематических цепей применяется метод Денавита-Хартенберга. Каждое звено описывается четырьмя параметрами: длиной звена, углом между осями смежных звеньев, смещением вдоль оси и углом вращения вокруг неё.
Последовательное перемножение матриц преобразования для каждого звена даёт итоговое положение инструмента в пространстве. Это не абстрактная математика: некорректное решение задачи обратной кинематики на одном из автомобильных заводов США в 2017 году привело к остановке целой производственной линии и значительным финансовым потерям.
Число степеней подвижности - суммарное количество независимых координатных движений, которые машина способна совершить относительно неподвижного основания - определяет универсальность робота. Роботы могут иметь от двух до шести степеней подвижности и более, причём погрешность позиционирования варьируется от ±5 мм для грубых работ до менее ±0,1 мм для высокоточных операций.
Интересный факт: в 1960-х годах, когда формировалась современная теория кинематики манипуляторов, инженеры обнаружили, что для полного позиционирования и ориентации твёрдого тела в пространстве достаточно ровно шести независимых степеней свободы - три для перемещения точки в пространстве и три для её поворота.
Именно поэтому большинство универсальных промышленных роботов сегодня имеют шесть осей: это минимальное число, позволяющее подвести инструмент в любую точку рабочей зоны с любой требуемой ориентацией, но при этом не «перегружать» конструкцию лишними сочленениями.
При этом уже в 1970-х годах стало ясно, что шесть степеней свободы - не предел: добавление седьмой оси (например, подвижной платформы или внешнего линейного модуля) позволяет роботу обходить собственные «мёртвые зоны» и избегать сингулярных конфигураций, где управление по одной из осей становится невозможным.
Так родилась идея «избыточной кинематики» (redundant kinematics), которая сегодня широко используется в современных роботизированных ячейках, где робот перемещается по внешним направляющим или работает в кооперации с другими осями.
Шестиосевой шарнирный манипулятор
Шарнирный, или антропоморфный, робот - наиболее универсальная и широко распространённая конструкция в промышленной робототехнике.
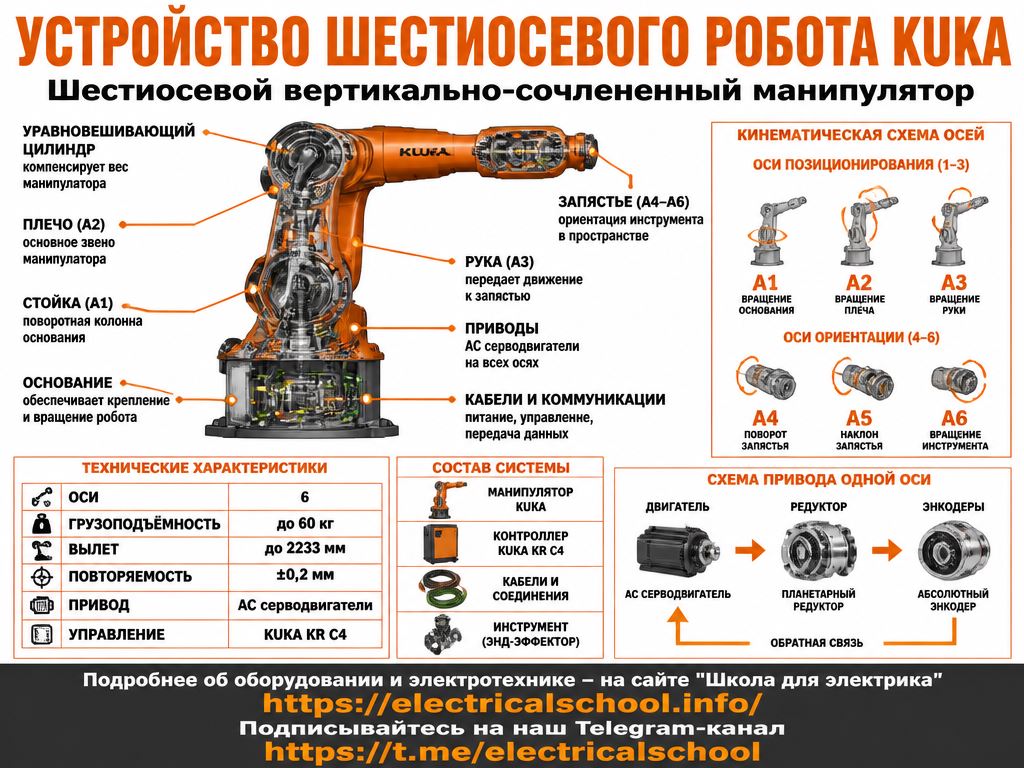
Он состоит из последовательно соединённых звеньев с шестью вращательными сочленениями, образующими кинематическую цепь, функционально идентичную человеческой руке: плечо задаёт ориентацию в пространстве, локоть обеспечивает досягаемость, а три оси запястья определяют положение инструмента. Шесть степеней свободы позволяют инструменту принять любое положение и любую ориентацию в трёхмерном рабочем пространстве.
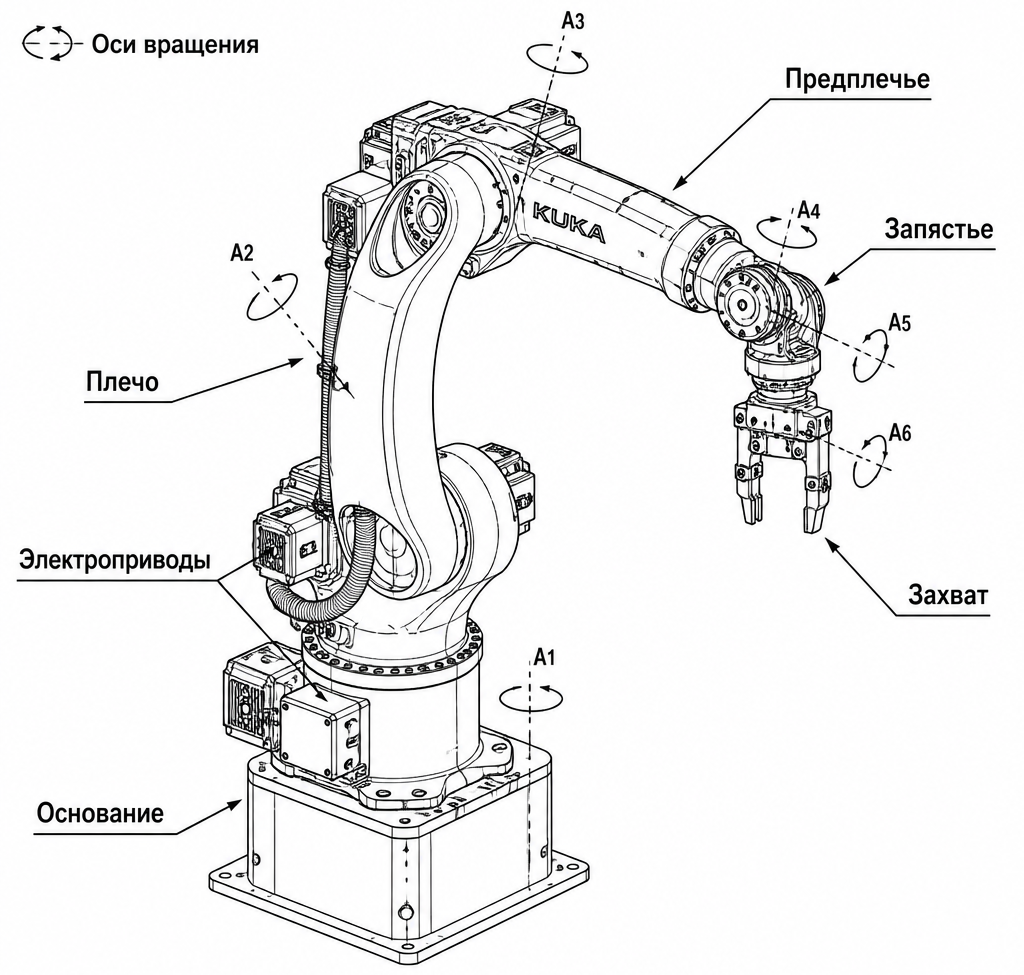
Конструкция шарнирного промышленного робота-манипулятора KUKA
Это предопределяет широчайший спектр применений. Шарнирные роботы выполняют контурную дуговую и точечную сварку, нанесение покрытий и красок на сложные пространственные поверхности, в том числе автомобильные кузова, а также фрезерование, сборку и операции pick & place в большинстве отраслей.
Pick & place - это метод автоматизированного производства, при котором специальная машина (или робот) захватывает компонент из одного места и точно устанавливает его в заданную позицию. Термин буквально переводится как "возьми и положи".
Наиболее распространённая сфера применения - производство печатных плат по технологии поверхностного монтажа (SMT). Машина pick & place является ключевым звеном сборочной линии: она следует за трафаретным принтером, который наносит паяльную пасту, и предшествует печи оплавления.
Автоматический установщик забирает SMD-компоненты с бумажных или пластиковых лент-питателей и размещает их на плате в строгом соответствии с координатным файлом, содержащим позиционные обозначения, координаты центров и углы поворота каждого элемента.
Радиус действия шарнирных роботов достигает нескольких метров, грузоподъёмность отдельных моделей превышает тонну. Монтаж возможен на полу, стене или потолке, что позволяет вписать робота в самые нестандартные компоновки ячеек.
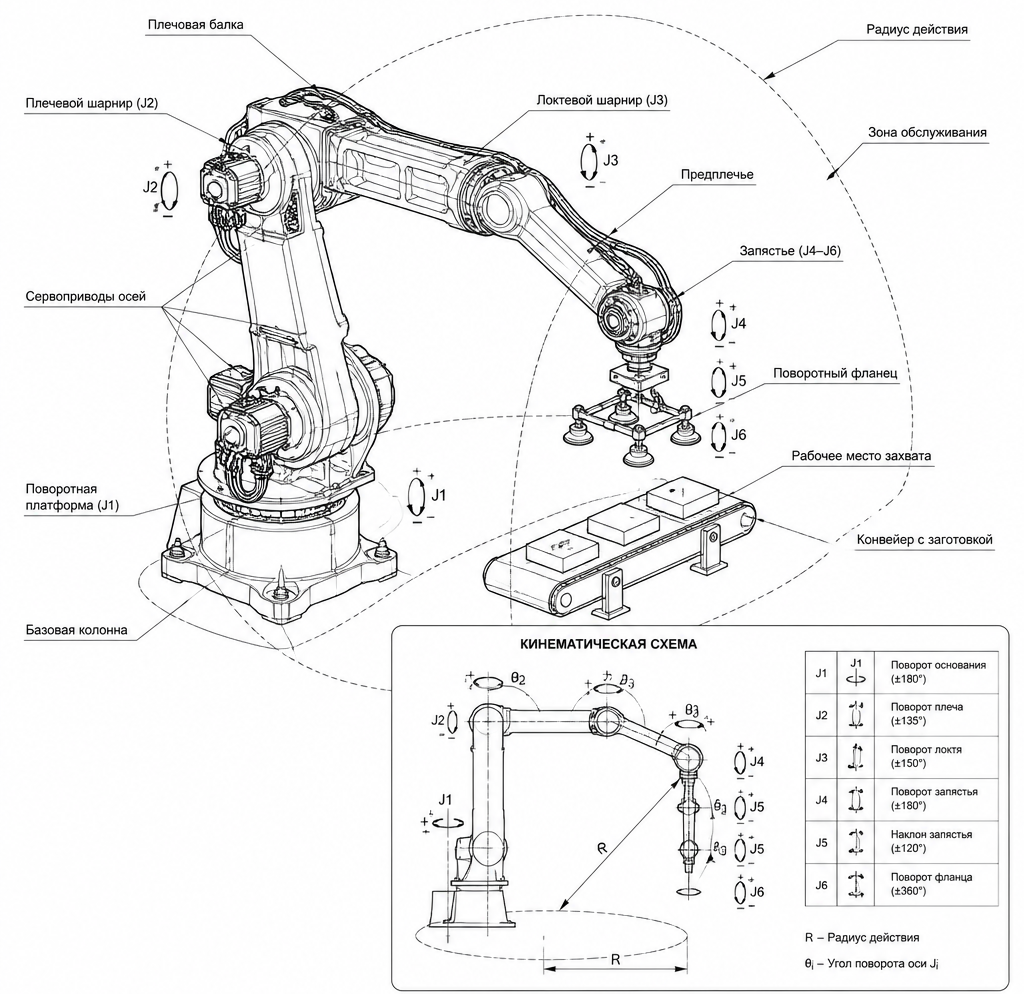
Кинематическая схема шарнирных роботов
Главный недостаток шарнирного манипулятора - сложность программирования и управления. Обратная кинематика шестизвенной системы имеет несколько решений для каждого положения инструмента, а прохождение через сингулярные конфигурации требует особых алгоритмических мер предосторожности.
У шестиосевого манипулятора различают три типа сингулярностей: запястную - когда оси четвёртого и шестого суставов совпадают; плечевую - когда центр запястья выходит на ось первого сустава; и локтевую - когда рука полностью вытянута и центр запястья лежит в плоскости осей второго и третьего суставов. В каждом из этих положений один из суставов теоретически требует бесконечно большой угловой скорости, что на практике приводит либо к остановке с ошибкой, либо к рывку.
Современные системы управления решают эту проблему численными методами - в частности, методом Ньютона-Рафсона и его модификациями - а перспективные разработки используют машинное обучение для ускорения решения в реальном времени.
Параллельно развивается инструментарий офлайн-программирования: оператор составляет программу в виртуальной модели ячейки, автоматически проверяет её на отсутствие сингулярностей и коллизий, а затем загружает уже готовый файл в контроллер - без остановки производства.
Традиционный альтернативный способ - обучение через пульт teach pendant - по-прежнему широко применяется для простых задач, однако исследования фиксируют его как трудоёмкий и медленный при большом числе позиций.
Дельта-робот: параллельная кинематика
Дельта-робот устроен принципиально иначе, чем любой последовательный манипулятор. Три рычага-параллелограмма закреплены на неподвижном треугольном основании и сходятся к единой подвижной платформе с инструментом. Именно это основание, по форме напоминающее греческую букву «дельта», дало машине имя.
Ключевое свойство параллелограммов в конструкции состоит в сохранении пространственной ориентации инструмента: он всегда остаётся параллельным основанию вне зависимости от положения платформы.
Параллельная кинематика означает, что нагрузка распределяется между тремя цепями одновременно, а все приводы закреплены на неподвижном основании. Это резко снижает инерцию движущихся частей и повышает жёсткость конструкции. Следствие - исключительная скорость: дельта-роботы способны совершать сотни рабочих циклов в минуту, что делает их незаменимыми в высокоскоростной сортировке, комплектации и упаковке в пищевой и фармацевтической промышленности.
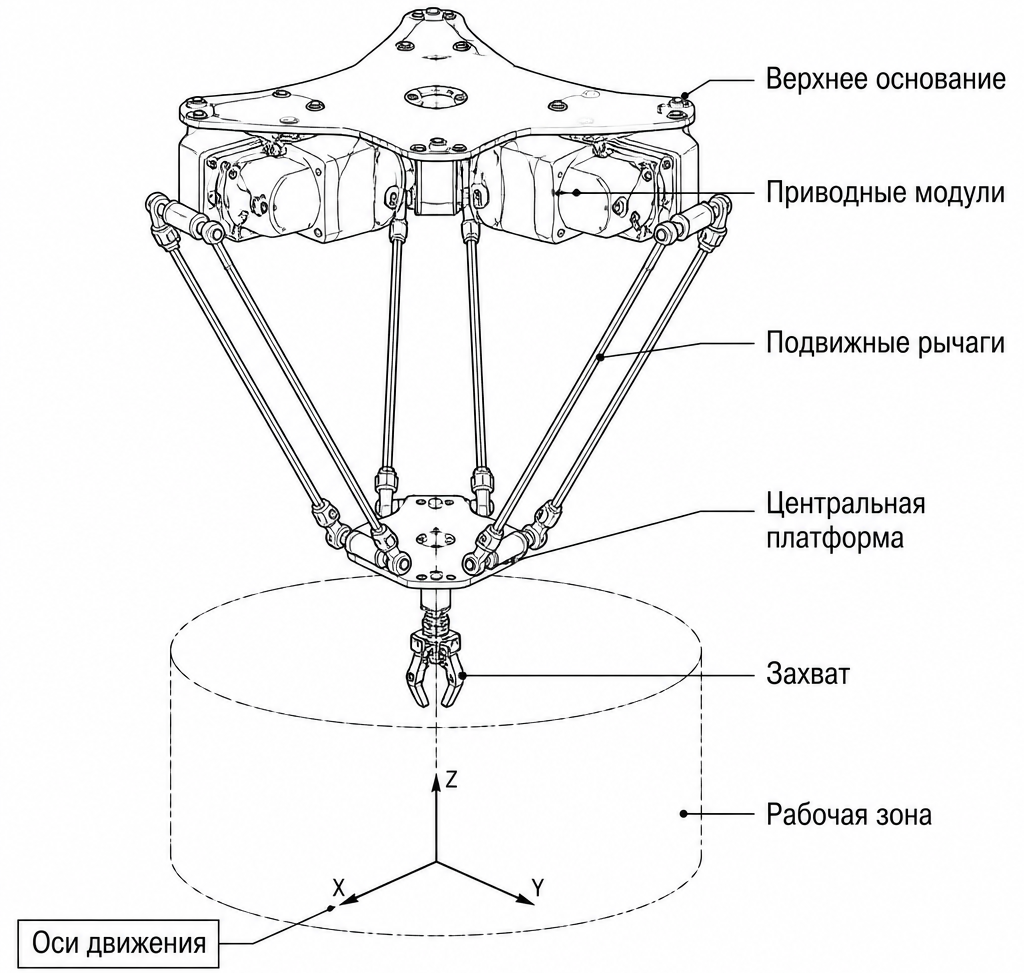
Конструкция робота DELTA
Базовая трёхосевая версия перемещает инструмент параллельными переносами, тогда как четырёх- и шестиосевые модификации получают дополнительное вращение инструмента и способны захватывать объекты с разных сторон и переворачивать их. Рабочая зона ограничена куполообразным объёмом под основанием, а грузоподъёмность невелика - такова плата за скорость.
Именно малая инерция подвижных звеньев позволяет дельта-роботу разгоняться до ускорений порядка десятков метров в секунду в квадрате и выполнять до 300 циклов в минуту.
Промышленные образцы, например серия KUKA KR DELTA, завершают один цикл за 0,32 секунды при полезной нагрузке до 6 кг, а диаметр рабочей зоны составляет от 700 до 1300 мм в зависимости от длины штанг.
Когда задача требует ориентирования детали в двух плоскостях, к параллельным штангам добавляют кинематические цепи UPU, передающие крутящий момент от неподвижных двигателей на запястье - это и даёт пятую и шестую степени свободы без увеличения массы подвижной части.
Аббревиатура UPU описывает тип кинематической цепи по составу её шарниров: U - универсальный шарнир (карданный), P - поступательная пара (призматическое соединение, телескопическая штанга), U - снова универсальный шарнир. Цепь UPU - это штанга переменной длины, зажатая между двумя карданными шарнирами.
В базовом дельта-роботе три привода перемещают платформу в пространстве, но не вращают её - инструмент всегда сохраняет одну ориентацию. Когда задача требует поворота захвата, к конструкции добавляют одну или две цепи UPU. Их задача - передать крутящий момент от неподвижного двигателя на основании к подвижной платформе, не мешая трём основным степеням свободы. Двигатель при этом остаётся зафиксированным, вся передача момента идёт через штангу с карданами - масса подвижной части не растёт.
SCARA: жёсткость там, где нужно
Аббревиатура SCARA расшифровывается как Selective Compliance Articulated Robot Arm и точно описывает конструктивный принцип: избирательная податливость.
Два горизонтальных вращательных сустава работают в одной плоскости, формируя кинематику, схожую с движением человеческой руки по поверхности стола. Четвёртая ось - вертикальная линейная - опускает и поднимает инструмент. По оси Z конструкция жёсткая и не прогибается под нагрузкой, зато в горизонтальной плоскости свободно маневрирует.
Это делает SCARA идеальным инструментом для операций запрессовки: робот уверенно вставляет деталь в посадочное гнездо, не уходя в сторону, но при этом способен «поддаться» в плоскости при небольшом несовпадении осей - что исключает поломки при лёгком рассогласовании позиций.
Все четыре привода относительно тяжёлые, зато расположены ближе к основанию, что снижает инерцию подвижных звеньев и обеспечивает типичное время цикла 0,29-0,38 с. Максимальная линейная скорость перемещения у большинства промышленных моделей составляет 1-2 м/с, а у скоростных версий для лёгких нагрузок - до 8-10 м/с.
Электронная сборка, пайка, тестирование плат, дозирование клея - типичная среда обитания SCARA на современном заводе.
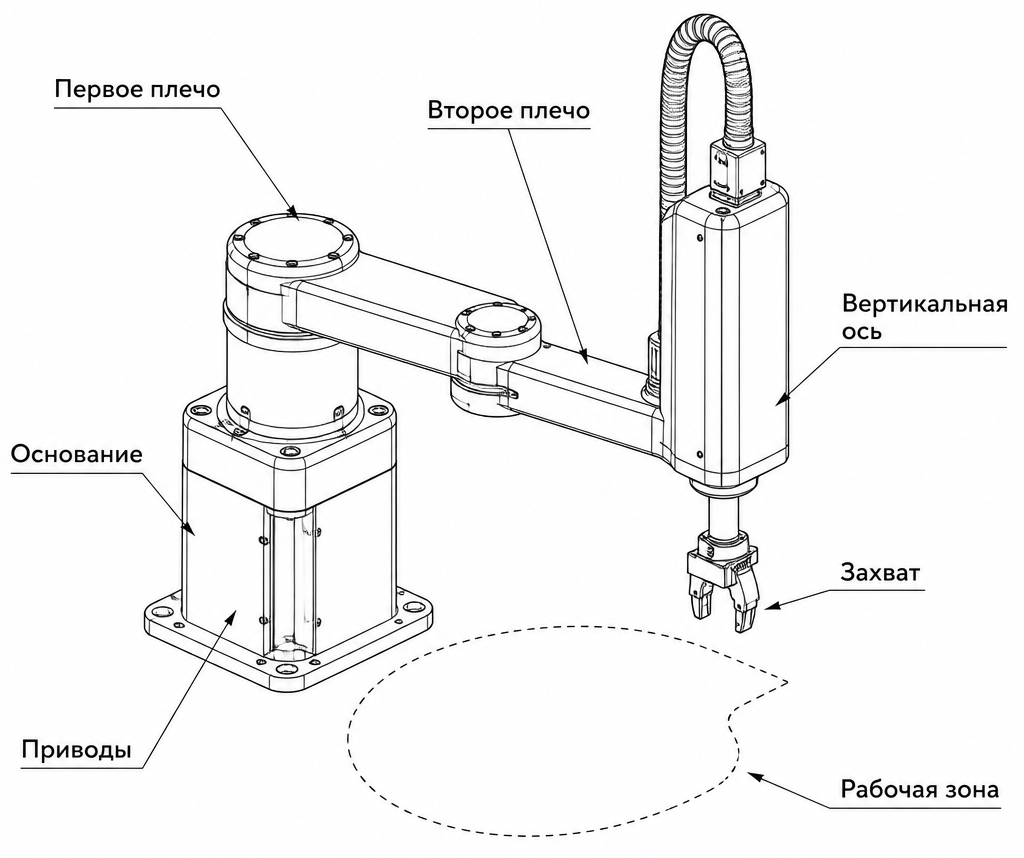
Конструкция робота SCARA
Роботы этого типа работают быстрее декартовых при плоских операциях и компактнее шарнирных, хотя и обходятся дороже. Важная конструктивная особенность - способность складывать «руку» в компактное положение, что удобно при работе в тесных производственных ячейках.
Грузоподъёмность серийных SCARA лежит в диапазоне от 3 до 20 кг, что существенно превышает возможности дельта-роботов. Лёгкие варианты до 5-6 кг нашли применение в микроэлектронике и медицинской диагностике, средние модели до 12 кг - в приборостроении, а тяжёлые версии работают с крупными узлами на автомобильных конвейерах.
Помимо pick & place, достаточная грузоподъёмность и вертикальная жёсткость открыли SCARA нишу лёгких ЧПУ-операций - гравировки и обработки мягких материалов.
Декартов и портальный роботы
Декартов, или картезианский, робот представляет собой, пожалуй, простейшую кинематическую схему из всех. Три взаимно перпендикулярные линейные оси X, Y и Z образуют прямоугольную рабочую зону, а перемещение инструмента в любую её точку описывается несложными тригонометрическими функциями без необходимости решать нелинейные уравнения.
Это делает программирование прозрачным, а точность - высокой: она достигает 0,1 мм при перемещении тяжёлых грузов на расстояние более четырёх метров. Открытые направляющие подвержены загрязнению, что требует защитных мер и регулярного обслуживания.
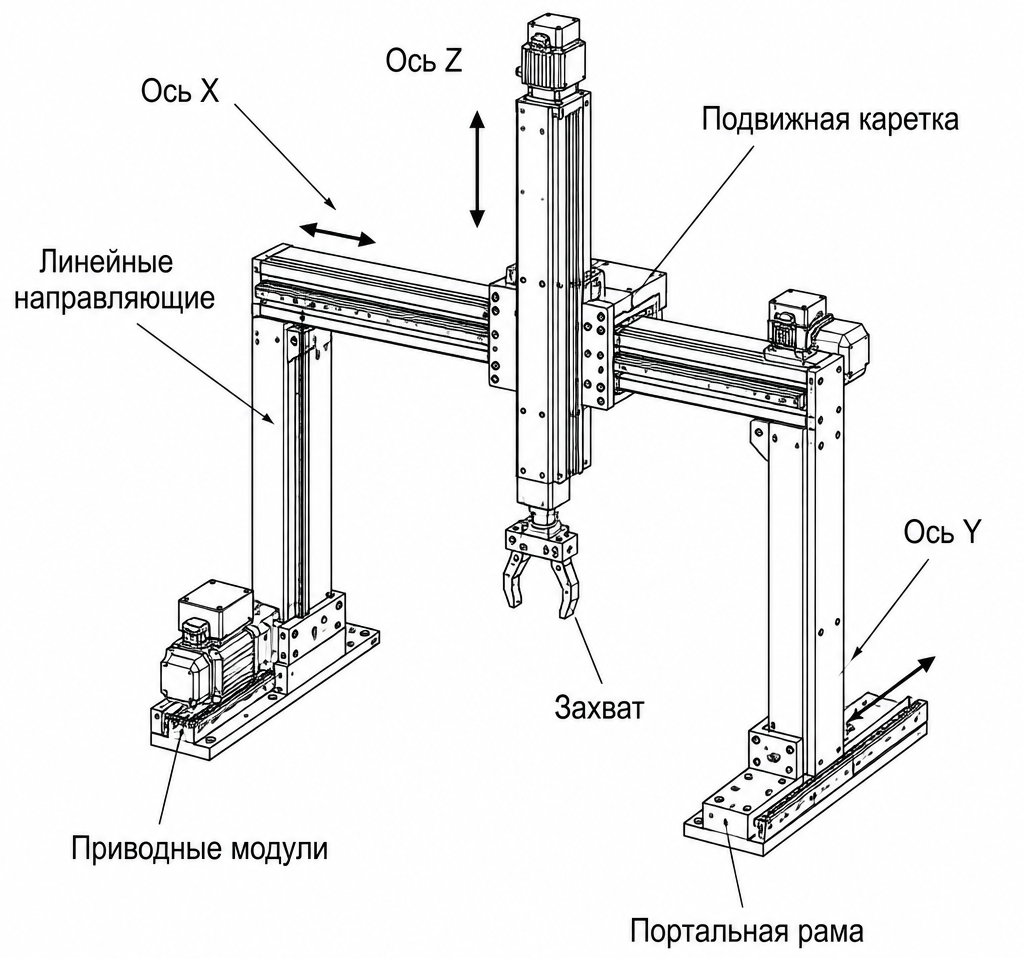
Конструкция портального робота
Если горизонтальная балка опирается на две стойки с обоих концов, получается портальный, или гантри, робот. Такая конструкция перекрывает огромные площади и способна работать с грузами, которые недоступны напольным манипуляторам.
Грузоподъёмность портальных систем охватывает диапазон от нескольких десятков до тысяч килограммов. Тяжёлые версии, например серия Liebherr с телескопическими осями, сохраняют ту же жёсткость и точность, что и классические конструкции, но при вдвое меньшей длине оси. На другом конце шкалы находятся компактные четырёхосевые гантри с полезной нагрузкой 40 кг и производительностью до 600 циклов в час.
Главный недостаток конструкции - металлоёмкость и стоимость монтажа: колонны и балки должны выдерживать и статическую нагрузку от собственной массы, и динамические удары при разгоне тяжёлых кареток. Поэтому рабочую зону портального робота с самого начала проектируют под конкретный технологический процесс - наращивать её после монтажа значительно сложнее, чем у напольного манипулятора.
Логистика, паллетирование, крупногабаритная сварка и механическая обработка - вот области, где портальный робот не имеет конкурентов по соотношению размера рабочей зоны и грузоподъёмности.
Цилиндрический робот
Цилиндрический робот сочетает одно вращательное сочленение у основания с двумя линейными - радиальным и вертикальным. Основание поворачивается, задавая угловую координату, «рука» выдвигается, задавая радиус, а вертикальная ось определяет высоту - итогом служит рабочая зона в форме полого цилиндра.
Конструкция занимает мало места при установке и способна работать в труднодоступных местах: углублениях, каналах, внутри технологического оборудования. Стройная колонна с горизонтальной штангой механически значительно проще шарнирного манипулятора: меньше кинематических пар, меньше редукторов и датчиков положения. Это снижает стоимость изготовления и упрощает техническое обслуживание - замену изношенных направляющих или приводных ремней можно выполнить без специализированного сервиса.
Полезная нагрузка цилиндрических роботов, как правило, ограничена несколькими килограммами, а скорость перемещения инструмента составляет около 1000 мм/с - на порядок ниже, чем у дельта-роботов. Причина кроется в физике: вращающаяся колонна при больших скоростях создаёт угловые ускорения, которые при выдвинутой «руке» складываются в значительные центробежные нагрузки, деформирующие линейные направляющие и ускоряющие их износ.
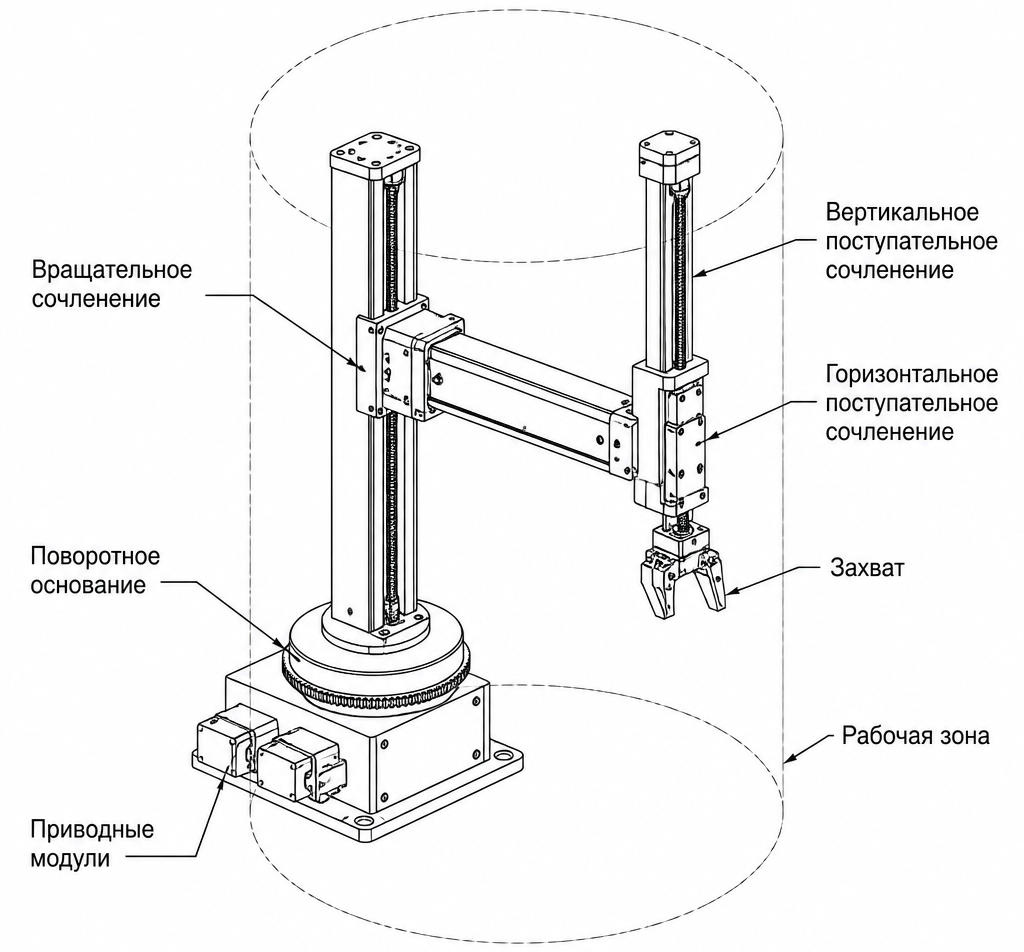
Конструкция цилиндрического робота
Ограничения существенны: точность и повторяемость ниже, чем у шарнирных и декартовых машин, а принципиальная неспособность вращать захватываемый объект сужает круг задач до перемещения деталей из плоскости в плоскость. Основные области применения - загрузка и выгрузка станков, точечная сварка труб и несложная сборка, а также паллетирование, дозирование и упаковка в фармацевтической и пищевой промышленности. Именно там требования к точности невысоки, детали лёгкие, а главным критерием выбора становится не скорость цикла, а надёжность и минимальные затраты на владение.
Сферический (полярный) робот
Сферический робот добавляет к конструкции цилиндрического ещё одно вращение - наклон «плеча», - и рабочая зона принимает форму части сферы. Это первый тип промышленных роботов, нашедший широкое применение в производстве: сферические манипуляторы использовались для сварки, перемещения деталей и загрузки машин ещё на заре промышленной роботизации.
Большой радиус досягаемости при компактных габаритах основания - главное достоинство такой схемы. Точность позиционирования при этом сопоставима с цилиндрическими роботами и уступает шарнирным и декартовым конструкциям.
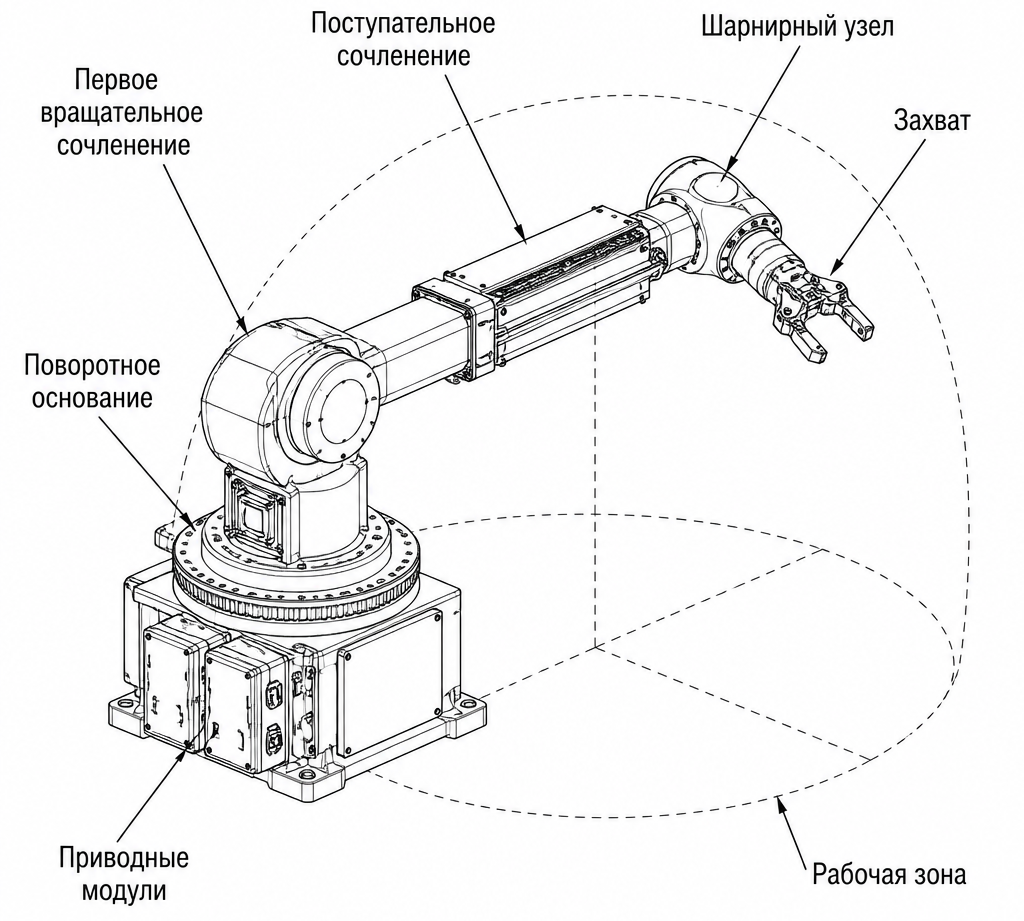
Конструкция сферического робота
Именно сферическую кинематику имел Unimate - первый серийный промышленный робот, разработанный Джорджем Девол и Джозефом Энгельбергером и установленный в 1961 году на заводе General Motors в Трентоне, штат Нью-Джерси.
Гидравлический манипулятор весом около 1800 кг извлекал раскалённые отливки из машин литья под давлением и укладывал их в стопы - задачу опасную для рабочих из-за выхлопных газов и риска травм.
Программа хранилась на магнитном барабане в виде последовательности угловых координат суставов, воспроизводимых при каждом рабочем цикле, а точность повторного позиционирования составляла около 1,25 мм.
Сферические роботы сохраняли популярность примерно до середины 1980-х годов, пока шарнирные конструкции с электроприводами не вытеснили их благодаря более широкой рабочей зоне и лучшей точности.
Сегодня классическая сферическая схема RRL (два вращения и одно линейное звено) практически не встречается в новых промышленных разработках. Её историческое значение тем не менее велико: именно на Unimate производители и инженеры впервые убедились в экономической целесообразности роботизации и сформулировали требования, которые определили облик всех последующих поколений промышленных манипуляторов.
Кинематика и динамика: почему нельзя рассматривать отдельно
Описание движения было бы неполным без учёта динамики. При быстром перемещении звеньев возникают инерционные силы, способные вызвать вибрации и снизить точность позиционирования - особенно у шарнирных роботов с большими плечами рычагов.
овременные системы управления используют модели динамического предсказания, рассчитывающие управляющие воздействия с учётом масс и инерционных характеристик каждого звена в реальном времени.
Дополнительным инструментом становятся цифровые двойники - виртуальные модели роботов, позволяющие тестировать кинематику и динамику ещё до физического запуска машины.
Ниже приведено сравнение основных типов по ключевым характеристикам.
|
Тип робота |
Степени свободы |
Рабочая зона |
Точность |
Скорость |
Типичное применение |
|
Шарнирный (6-осевой) |
6 |
Сложная, большая |
Высокая |
Средняя |
Сварка, покраска, сборка |
|
Дельта |
3-6 |
Купол |
Высокая |
Очень высокая |
Сортировка, упаковка |
|
SCARA |
4 |
Горизонтальная плоскость |
Очень высокая |
Высокая |
Электронная сборка, запрессовка |
|
Декартов / Портальный |
3 |
Прямоугольник / Большая площадь |
Очень высокая |
Средняя |
Резка, паллетирование, логистика |
|
Цилиндрический |
3 |
Цилиндр |
Средняя |
Средняя |
Загрузка станков, сварка труб |
|
Сферический |
3 |
Сфера |
Средняя |
Средняя |
Перемещение деталей, литьё |
Почему кинематика это стратегический выбор
Выбор кинематической схемы - не технический вопрос второго плана, а фундаментальное проектное решение, определяющее производительность линии, стоимость владения и гибкость при смене номенклатуры продукции.
Шестиосевой манипулятор универсален, но требует решения сложных уравнений обратной кинематики в реальном времени. Декартов робот прост и точен, но жёстко привязан к прямоугольной зоне. Дельта работает молниеносно, однако лишь в ограниченном куполообразном пространстве. SCARA - мастер плоскостных операций, но не способен работать в произвольно ориентированном пространстве.
Именно это многообразие схем делает промышленную робототехнику такой ёмкой областью инженерии: здесь нет универсального ответа, зато есть правильный инструмент для каждой задачи - и кинематика служит ключом к его выбору.
Для анализа кинематики промышленных роботов применяют векторный метод, матричный метод (с использованием однородных матриц преобразования) и метод винтов, позволяющий компактно описывать сложные пространственные движения. Эти методы ориентированы на применение ЭВМ и лежат в основе современных систем автоматизированного проектирования и управления роботами.
Повный А. В., преподаватель Филиала Белорусский государственный технологический университет «Гомельский государственный политехнический колледж»