

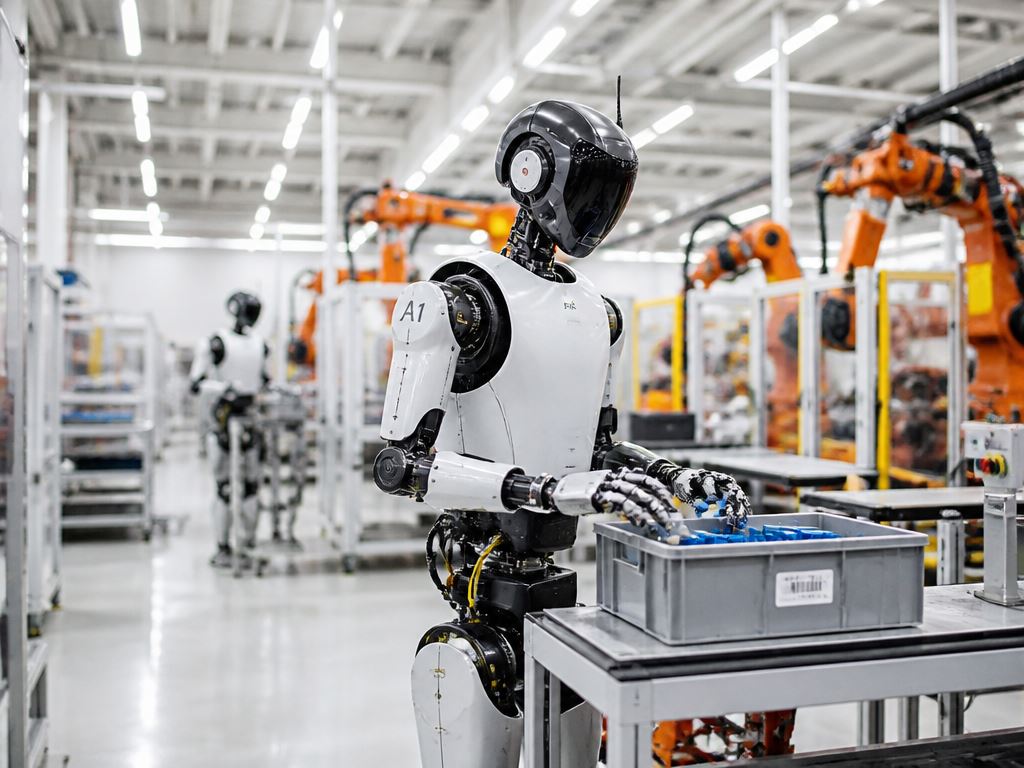
Робот, который годами повторял одну и ту же траекторию, встречает на пути тележку, человека или деталь, лежащую не так, как в программе. Классическая автоматизация остановит процесс и потребует вмешательства оператора. Система с физическим ИИ распознает ситуацию, оценит риск и перестроит план действий.
Физический ИИ, или Physical AI, - это интеллектуальная система, связанная с датчиками, приводами и исполнительными механизмами. Она воспринимает среду, строит ее модель, планирует действие, выполняет его через двигатели, захваты или мобильную платформу, а затем оценивает результат и корректирует поведение. В отличие от обычной нейросети, работающей с текстом, изображениями или таблицами, физический ИИ обязательно взаимодействует с физикой: силой, трением, массой, инерцией, ограничениями оборудования и требованиями безопасности.
Именно поэтому физический ИИ нельзя понимать как «ChatGPT, установленный в робота». Языковая модель может объяснить, как собрать узел, но не почувствует сопротивление детали, не заметит люфт в редукторе, не отреагирует на неожиданное усилие в захвате. Физический ИИ обязан соединить восприятие, вычисления, управление движением и безопасность в единый работающий контур.
От точного повторения к пониманию среды
Промышленный робот десятилетиями оставался символом точности. Он способен с высокой повторяемостью выполнять заданную траекторию, работать без усталости, обеспечивать стабильное качество и выдерживать тысячи циклов. Но его сила одновременно является ограничением: он уверенно делает то, что предусмотрено программой, и плохо справляется с тем, чего в ней не было.
В массовом производстве такое поведение долго было нормой. Деталь приходила в одну и ту же позицию, инструмент не менялся, последовательность операций оставалась фиксированной. Робот работал как исполнитель координат: программа содержала точки, скорости, ускорения и логику включения захвата, а задача системы состояла в максимально точном воспроизведении заданного сценария.
Современное производство требует другого. Увеличивается доля небольших партий, чаще меняется продукция, растут требования к персонализации изделий, сокращается время переналадки. Одновременно предприятия испытывают дефицит квалифицированных кадров, способных быстро перепрограммировать оборудование под новую задачу.
Классическая система плохо реагирует, если деталь лежит под другим углом, изменилась упаковка, на пути возник человек или тележка, заготовка получила отклонение формы. В такой ситуации обычный робот либо остановится по ошибке позиционирования, либо продолжит движение по заранее заданной траектории, что может привести к столкновению или повреждению изделия.
Физический ИИ не отменяет точность, но добавляет контекст. Робот перестает быть исполнителем координат и становится системой, которая понимает, что происходит вокруг нее. Он способен отличить деталь от тары, оценить ее ориентацию, учесть движение человека и выбрать другой способ выполнения задачи.
Замкнутый цикл взаимодействия с реальностью
Работу физического ИИ можно представить как непрерывный цикл: восприятие, оценка, решение, действие, проверка результата. Система получает данные от камер, лидаров, энкодеров, силомоментных датчиков и датчиков тока, формирует представление о состоянии среды, выбирает допустимый вариант и передает команду приводам. Затем она сравнивает фактический результат с ожидаемым и корректирует поведение.
Этот цикл принципиально отличается от классического программирования робота. В традиционной системе траектория рассчитывается заранее, а в процессе работы контролируется лишь небольшое число параметров: положение осей, состояние зон безопасности, сигнал захвата, аварийные входы. В системе с физическим ИИ среда становится активным участником управления.
| Этап цикла | Что делает система | Пример в цехе |
|---|---|---|
| Восприятие | Собирает и синхронизирует данные датчиков | Камера определяет положение детали, лидар фиксирует препятствие |
| Интерпретация | Формирует модель текущей ситуации | Система распознает тип заготовки и ее ориентацию |
| Планирование | Оценивает варианты и выбирает действие | Робот выбирает точку захвата и рассчитывает траекторию |
| Исполнение | Передает команды приводам и исполнительным механизмам | Сервоприводы перемещают манипулятор по безопасной траектории |
| Контроль результата | Сравнивает факт с ожиданием | Система фиксирует смещение детали или недостаточное усилие захвата |
| Коррекция | Меняет параметры следующего действия | Робот изменяет угол подхода или силу сжатия захвата |
Такой цикл должен выполняться не один раз, а постоянно. Деталь может сдвинуться во время движения, освещение изменится, оператор войдет в рабочую зону, конвейер остановится. Система, которая не обновляет модель среды, быстро теряет способность безопасно действовать.
Почему ИИ не должен управлять двигателями напрямую
Даже самая совершенная модель не должна напрямую отдавать команды двигателям без промежуточного контура. ИИ может предложить траекторию, точку захвата или маршрут, но исполнением должен заниматься контроллер, работающий в жестком реальном времени. Он координирует многокоординатное движение, обрабатывает блокировки, выдерживает миллисекундные циклы и обеспечивает повторяемость.
Промышленный контроллер работает с жесткими временными ограничениями. Он должен не просто «быстро» обработать данные, а гарантированно уложиться в заданный цикл. Если система управления движением опоздает с реакцией на несколько миллисекунд, робот может проскочить заданную точку, превысить допустимое усилие или столкнуться с препятствием.
Поэтому в реальной архитектуре ИИ и контроллер решают разные задачи. Нейросеть распознает объект, оценивает обстановку и предлагает план. Контроллер преобразует план в согласованные команды для сервоприводов, следит за положением осей, скоростью, ускорением и моментом. Частотный преобразователь управляет электродвигателем, а датчики обратной связи сообщают фактическое состояние механизма.
| Компонент | Главная задача | Что происходит при его отказе |
|---|---|---|
| Камеры и лидары | Формируют данные о среде | Система теряет возможность надежно распознавать объекты и препятствия |
| ИИ-модуль | Распознает ситуацию и предлагает решение | Система может выдать неверный план или не суметь выбрать действие |
| ПЛК | Координирует логику, блокировки и реальное время | Нарушается согласованность операций и защитных функций |
| Сервоприводы | Обеспечивают точное движение | Теряется управление положением, скоростью и моментом |
| Контур безопасности | Независимо останавливает или ограничивает машину | Возникает риск неконтролируемого движения при ошибке ИИ |
Отдельно существует контур функциональной безопасности. Он должен быть независим от ИИ-вычислений: если нейросеть ошиблась, зависла, получила искаженные данные или выдала недопустимую команду, машина обязана перейти в безопасное состояние. Такой контур контролирует скорость, усилия, выход за пределы зоны, потерю связи и неисправности датчиков.
Этот принцип особенно важен там, где робот работает рядом с человеком. Современные стандарты требуют не просто наличия датчиков, а системной оценки рисков, защитных функций, зон работы и процедур восстановления после остановки.
Восприятие среды
Первый уровень физического ИИ - восприятие. Робот или автономная машина должна понять, что находится вокруг нее: где расположены объекты, как они ориентированы, движутся ли люди, есть ли препятствия, в каком состоянии находится оборудование.
Для этого применяется не один датчик, а набор разнородных источников информации. Камеры дают изображение сцены, 3D-камеры и лидары - глубину и геометрию пространства, радары помогают оценивать движение объектов, силомоментные датчики сообщают о контакте и усилии, энкодеры - о положении осей. Датчики тока, температуры и вибрации дополняют картину состоянием самого оборудования.
| Тип датчика | Что измеряет | Зачем нужен физическому ИИ |
|---|---|---|
| 2D-камера | Изображение сцены | Распознавание объектов, маркировки, дефектов |
| 3D-камера | Глубина и форма сцены | Определение положения и ориентации детали |
| Лидар | Расстояние до поверхностей | Построение карты пространства и обнаружение препятствий |
| Силомоментный датчик | Усилие и момент | Контроль захвата, сборки, контакта с поверхностью |
| Энкодер | Положение и скорость оси | Точное управление движением |
| Датчик тока | Ток двигателя | Косвенная оценка нагрузки, заклинивания, перегрузки |
| Датчик вибрации | Колебания механизма | Раннее выявление износа, дисбаланса, неисправности |
Простого набора датчиков недостаточно. Данные должны быть синхронизированы по времени. Если изображение камеры и показание силомоментного датчика приходят с разной задержкой, система может неверно оценить ситуацию: например, решить, что деталь уже захвачена, хотя захват еще только приближается к ней. Поэтому в современных платформах применяются шлюзы и механизмы синхронизации разнородных сенсоров.
Отдельная проблема - достоверность данных. Камера может «ослепнуть» от блика, пыли, капель масла или переменного освещения. Лидар способен неверно отразиться от зеркальной поверхности. Датчик усилия может дрейфовать из-за температуры. Надежная система должна не только собирать данные, но и оценивать их качество, выявлять противоречия и переходить в безопасный режим при потере доверия к источнику информации.
Понимание, прогнозирование и планирование
Второй уровень - интерпретация данных и планирование. Система должна не просто увидеть объект, а понять, что это за объект, как он ориентирован, можно ли его взять, куда переместить и какие ограничения при этом действуют.
Здесь работают модели компьютерного зрения, пространственного восприятия, прогнозирования и планирования. Например, робот может определить, что контейнер заполнен деталями в случайном порядке, выбрать наиболее удобную для захвата позицию, рассчитать траекторию и оценить вероятность столкновения.
Планирование в физическом мире сложнее, чем выбор следующего слова в тексте. Робот должен учитывать геометрию собственного тела, форму захвата, расположение препятствий, ограничения суставов, допустимые ускорения, инерцию груза и возможное изменение среды во время движения. Ошибка планирования проявляется не в неправильном ответе на экране, а в поврежденной детали, сломанном инструменте или опасной ситуации.
Более развитые системы способны работать не с отдельными действиями, а с целью. Инженер задает не каждую координату, а задачу: «разобрать этот контейнер», «перенести деталь на конвейер», «проверить качество партии». Система сама формирует последовательность операций.
При этом цель не отменяет правила. Инженер должен определить допустимые зоны, предельные усилия, приоритеты, условия остановки и критерии качества. ИИ выбирает способ достижения цели, но действует внутри инженерно заданных границ.
Роботы, которые видят неупорядоченный мир
Самый наглядный пример физического ИИ - манипуляция объектами в неупорядоченной среде. Классическому роботу нужна деталь в строго заданной точке. Робот с ИИ способен распознать объект среди других, оценить его ориентацию, выбрать удобную точку захвата, рассчитать траекторию и переместить деталь без предварительной точной укладки.
Такие задачи возникают при поштучном отборе товаров, сортировке деталей, работе с возвратами, комплектации наборов, упаковке и загрузке станков. В реальном цехе предметы смещаются, перекрываются, различаются по форме и размеру. Именно поэтому адаптивное восприятие дает больше практической пользы, чем жестко записанная программа.
Рассмотрим типичную задачу. В контейнер свалили металлические детали одинакового типа, но с разной ориентацией. Классическая система требует предварительного позиционирования: вибролоток, ориентатор, шаблон или ручная укладка. Система с физическим ИИ анализирует трехмерную сцену, находит доступную деталь, оценивает, не перекрыта ли она другими объектами, выбирает точку захвата и рассчитывает траекторию извлечения.
Современные системы оценивают не только положение объекта, но и его пространственные характеристики: расстояние, ориентацию, форму, взаимное расположение предметов. Это позволяет роботу быстрее проходить переналадку и работать с более широким ассортиментом продукции.
От манипулятора к мобильному участнику производства
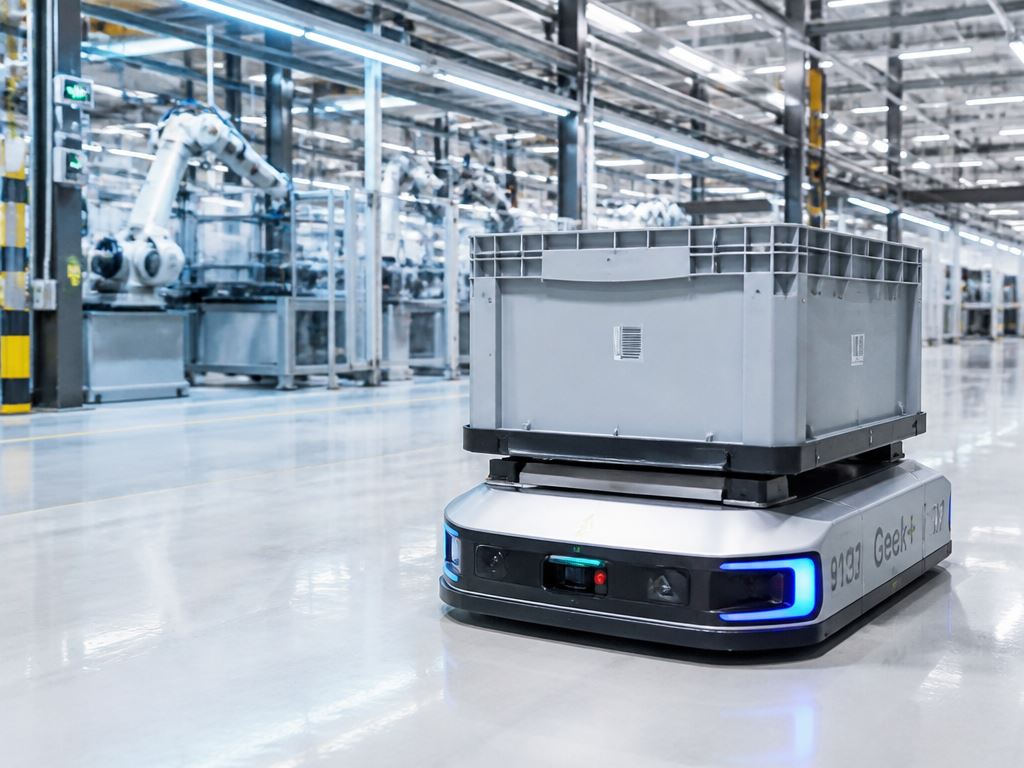
Второе направление - автономные мобильные роботы, AMR. В отличие от AGV, движущихся по магнитной ленте, разметке или фиксированному маршруту, AMR строят карту пространства, распознают препятствия и пересчитывают маршрут.
В цехе или на складе такая машина должна одновременно учитывать движение людей, работу погрузчиков, других роботов, временные препятствия, узкие проходы и изменение планировки. Физический ИИ превращает AMR из «доставщика по маршруту» в участника логистического процесса: он может выбрать обходной путь, изменить приоритет задачи и согласовать движение с другими машинами.
| Признак | AGV | AMR с физическим ИИ |
|---|---|---|
| Маршрут | Фиксированный, задан инфраструктурой | Формируется динамически |
| Реакция на препятствие | Остановка или движение по заданному обходу | Распознавание препятствия и пересчет маршрута |
| Изменение планировки | Требует корректировки инфраструктуры | Карта и маршруты могут обновляться |
| Координация парка | Обычно централизованная и упрощенная | Возможны распределенное планирование и приоритеты задач |
| Роль в производстве | Перевозка по маршруту | Участник логистического и производственного процесса |
Особенно важна координация парка. Если десятки мобильных роботов одновременно стремятся пройти через один узкий коридор, возникает затор. Интеллектуальная система должна распределять задачи, планировать маршруты и предотвращать конфликты до их появления.
Edge-вычисления: мозг рядом с машиной
Облако удобно для обучения моделей, хранения данных и долгосрочной аналитики. Но управление роботом, сварочной головкой или мобильной платформой не может зависеть от задержки сети. Промышленный контроллер работает в реальном времени, и в этот же контур должны укладываться обработка сигналов, планирование движения и защитные функции.
Поэтому критичные ИИ-функции переносят на edge-устройства: промышленные компьютеры и контроллеры, установленные рядом с оборудованием. Такая архитектура снижает задержку реакции, сохраняет работоспособность при потере связи, уменьшает нагрузку на сеть и позволяет обрабатывать чувствительные данные локально.
Разумная схема выглядит так: на edge-уровне выполняются распознавание, локальное планирование, управление движением и защитные реакции. В облако передаются агрегированные данные, модели для обучения, журналы событий, результаты диагностики и данные для долгосрочной аналитики. Такое разделение позволяет использовать сильные стороны обеих сред без того, чтобы безопасность машины зависела от доступности интернета.
Современные edge-платформы объединяют ИИ-вычисления, мультисенсорное восприятие и функциональную безопасность. Например, отдельный контур может отслеживать появление человека в заданной зоне и инициировать реакцию машины независимо от ИИ-модели.
Симуляция и цифровой двойник
Обучать робота только на реальном оборудовании дорого, долго и небезопасно. Ошибочная траектория способна повредить деталь, инструмент, самого робота или создать угрозу для человека. Поэтому важнейшим инструментом становится симуляция .
В виртуальной среде можно отработать тысячи сценариев захвата, смоделировать отказ датчика, проверить риски столкновения и оптимизировать траектории до установки модели на реальную машину. Цифровой двойник здесь выступает не декоративной 3D-моделью, а рабочим инструментом проверки поведения системы.
| Задача | Что проверяется в симуляции | Что обязательно проверяется на реальном оборудовании |
|---|---|---|
| Захват детали | Геометрия, точки захвата, столкновения | Реальное усилие, проскальзывание, деформация |
| Траектория | Доступность, плавность, ограничения осей | Люфты, вибрации, точность позиционирования |
| Отказ датчика | Поведение при потере данных | Реакция приводов, задержки, шум сигнала |
| Появление человека | Логика защитных зон и остановки | Реальные скорости, тормозной путь, зоны видимости |
| Переналадка | Новые типы деталей и сценариев | Стабильность на реальной партии продукции |
Но симуляция не заменяет реальность полностью. Трение, люфты, деформации, освещение, шумы датчиков и непредсказуемое поведение людей создают разрыв между виртуальной и физической средой. Поэтому любая ИИ-система требует обязательной валидации на реальном оборудовании.
Где технология уже дает эффект
Наиболее зрелые применения - там, где среда изменчива, а ошибка либо не приводит к катастрофе, либо надежно контролируется системой безопасности. Сортировка и комплектация остаются одними из самых понятных сценариев: робот распознает разнородные предметы, выбирает объект, захватывает его и укладывает в нужное место.
Машинное зрение выявляет дефекты, отклонения геометрии, ошибки сборки и несоответствия внешнего вида. В отличие от ручного контроля такая система работает стабильно, не устает и фиксирует каждое решение. Внутрицеховая логистика с AMR освобождает персонал от рутинных перевозок, а адаптивная обработка позволяет корректировать сварку, нанесение покрытия или сборку по данным датчиков в реальном времени.
Особый интерес представляет обслуживание оборудования. Мобильная платформа может доставить инструмент к станку, провести осмотр труднодоступного участка, передать оператору данные диагностики или участвовать в регламентных работах. На крупном производстве, где расстояния между участками значительны, это сокращает простои и разгружает персонал.
Что сдерживает массовое внедрение
Физический ИИ - не волшебная кнопка. Для обучения нужны не только фотографии, но и данные о действиях, усилиях, отказах, результатах операций и реальных условиях эксплуатации. Без качественного датасета модель не выдержит промышленную эксплуатацию.
Не менее важны надежность, безопасность и интеграция. Робот должен работать не в удачной демонстрации, а тысячи часов в цехе; ПЛК, MES, система обслуживания и облачная платформа должны обмениваться данными без несовместимых «островков». Отсутствие единой архитектуры нередко становится главной причиной провала проекта.
| Барьер | Практическое следствие | Что нужно делать |
|---|---|---|
| Качество данных | Модель не умеет работать с реальными вариациями среды | Собирать данные с датчиков, действий, отказов и результатов |
| Надежность | Демонстрационный успех не гарантирует тысяч часов безотказной работы | Проводить длительные испытания и учитывать режимы отказа |
| Безопасность | Автономия требует независимых защитных функций | Разделять ИИ и контур безопасности, закладывать остановку и ограничения |
| Интеграция | Разрозненные ПЛК, роботы, MES и облачные сервисы затрудняют обмен данными | Проектировать единую архитектуру и стандарты обмена |
| Оценка эффективности | Универсального теста нет | Формулировать измеримые критерии: брак, простой, переналадка, безопасность |
Что меняется для инженера
Физический ИИ меняет профессию инженера по автоматизации. Кроме ПЛК, приводов, датчиков и промышленных сетей, возрастает значение компьютерного зрения, работы с данными, моделирования, симуляции и кибербезопасности. Инженеру приходится думать не только о том, как выполнить операцию, но и о том, как система будет воспринимать среду, обучаться, деградировать при отказах и доказывать безопасность.
При этом классические компетенции не устаревают. Напротив, они становятся основой: без понимания приводов, датчиков, промышленных сетей, логики контроллеров и функциональной безопасности невозможно грамотно внедрить физический ИИ. Нейросеть не заменяет инженера, а расширяет его инструментарий.
ИИ может предложить действие. Однако границы автономии, архитектура защиты, правила остановки и ответственность за результат остаются инженерной задачей. Физический ИИ - не замена классической автоматизации, а ее следующий уровень: от выполнения инструкций к пониманию среды, от жесткой траектории к адаптивному поведению, от отдельного робота к согласованно работающему производственному организму.
Андрей Повный